线性变换

线性变换

FnF^n 上的线性变换

线性映射维度不限

线性变换必须同维

表示方式

φA ⁣:Fn⟶Fm \varphi_A\colon\quad\mathbb{F}^n\quad\longrightarrow\quad\mathbb{F}^m L(Fn,Fm):线性映射集 L(\mathbb{F}^n,\mathbb{F}^m):\text{线性映射集} L(Fn):线性变换集 L(\mathbb{F}^n):\text{线性变换集} A,B⋯∈L(Fn, Fm) \mathcal{A},\mathcal{B}\cdots\in L(\mathbb{F}^n,\:\mathbb{F}^m)

给定运算,φA\varphi_A 唯一

线性变换

恒等变换 X⟼XX\longmapsto X

数乘变换 X⟼λ0XX\longmapsto\lambda_{0}X

伸缩变换 A=(λ1⋱λn)A=\begin{pmatrix}\lambda_1&&\\&\ddots&\\&&\lambda_n\end{pmatrix}, (x1x2⋮xn)⟼(λ1x1λ2x2⋮λnxn)\begin{pmatrix}x_1\\x_2\\\vdots\\x_n\end{pmatrix}\longmapsto\begin{pmatrix}\lambda_1x_1\\\lambda_2x_2\\\vdots\\\lambda_nx_n\end{pmatrix}

同构映射 AA 为可逆方阵,(φA)−1=φ(A)−1(\varphi_A)^{-1}=\varphi_{(A)^{-1}}

旋转变换,绕原点逆时针转 θ\theta 角,(x′y′)=(cos⁡θ−sin⁡θsin⁡θcos⁡θ)(xy)\begin{pmatrix}x^{\prime}\\y^{\prime}\end{pmatrix}=\begin{pmatrix}\cos\theta&-\sin\theta\\\sin\theta&\cos\theta\end{pmatrix}\begin{pmatrix}x\\y\end{pmatrix}

三维旋转,绕哪个轴旋转,就用二维旋转矩阵替换剩下对应的 4 个位置,注意绕 Y 的 -sinβ位置
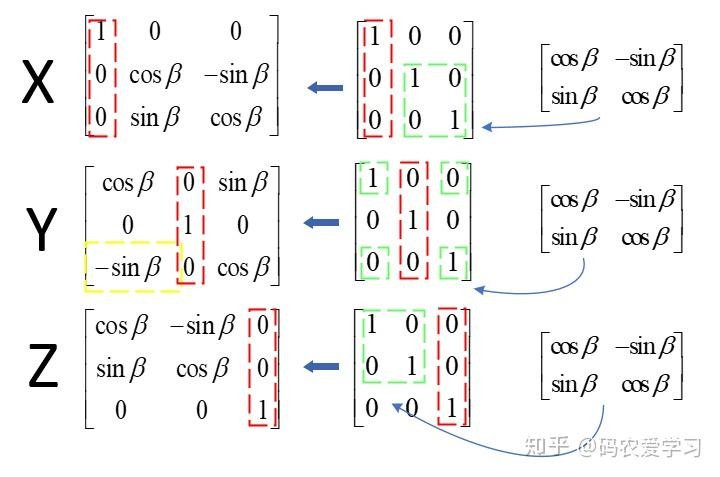
错切变换,A=(1c01)A=\begin{pmatrix}1&c\\0&1\end{pmatrix},c 称为错切因子

线性映射性质

A(0)=0\mathcal{A}(0)=0

A(−X)=−A(X)\mathcal{A}(-X)=-\mathcal{A}(X)

A(λ1X1+⋯+λsXs)=λ1A(X1)+⋯+λsA(Xs)\mathcal{A}(\lambda_1X_1+\cdots+\lambda_sX_s)=\lambda_1\mathcal{A}(X_1)+\cdots+\lambda_s\mathcal{A}(X_s)

X1, X2,⋯ ,Xs 在 Fn 中线性相关⇒A(X1), A(X2),⋯ ,A(Xs) 在 Fm 中线性相关X_1,\:X_2,\cdots,X_s\text{ 在 }\mathbb{F}^n\text{ 中线性相关}\Rightarrow\mathcal{A}(X_1),\:\mathcal{A}(X_2),\cdots,\mathcal{A}(X_s)\text{ 在 }\mathbb{F}^m\text{ 中线性相关}

判断变换线性性

在 R2 中,A(x, y)=(x+y, x2)\text{在 }\mathbb{R}^2\text{ 中,}\mathcal{A}(x,\:y)=(x+y,\:x^2) 有平方项,不线性

在 R3 中,A(x, y, z)=(x−y, z, x+1)\text{在 }\mathbb{R}^3\text{ 中,}\mathcal{A}(x,\:y,\:z)=(x-y,\:z,\:x+1) ,有不受控的常数项,不线性

在 R3 中,A(x, y, z)=(3x−2y+z, 0, x+2y)\text{在 }\mathbb{R}^3\text{ 中,}\mathcal{A}(x,\:y,\:z)=(3x-2y+z,\:0,\:x+2y) ,由 0 和变量组成,线性

线性变换的复合

设 A∈L(Fn,Fm),B∈L(Fm,Fl),则 B∘A∈L(Fn,Fl)\text{设 }\mathcal{A}\in L(\mathbb{F}^n,\mathbb{F}^m),\mathcal{B}\in L(\mathbb{F}^m,\mathbb{F}^l)\text{,则 }\mathcal{B}\circ\mathcal{A}\in L(\mathbb{F}^n,\mathbb{F}^l)

等效于矩阵的乘法

线性映射的核与像

考虑 A∈L(Fn, Fm)\mathcal{A}\in L(\mathbb{F}^n,\:\mathbb{F}^m)

Ker⁡A:={X∈Fn∣A(X)=0}\begin{aligned}\operatorname{Ker}\mathcal{A}:=\{X\in\mathbb{F}^n\mid\mathcal{A}(X)=0\}\end{aligned} (核空间)

Im⁡A:={A(X)∣X∈Fn}\operatorname{Im}\mathcal{A}:=\{\mathcal{A}(X)\mid X\in\mathbb{F}^n\} (像空间)

A\mathcal{A} – 映射与核像

A 是单射⟺Ker⁡A=0\mathcal{A}\text{ 是单射}\Longleftrightarrow\operatorname{Ker}\mathcal{A}=0

A 是满射⟺Im⁡A=Fm\mathcal{A}\text{ 是满射}\Longleftrightarrow\operatorname{Im}\mathcal{A}=\mathbb{F}^m

A 是同构⟺Ker⁡A=0&Im⁡A=FmA\text{ 是同构}\Longleftrightarrow\operatorname{Ker}\mathcal{A}=0\And\operatorname{Im}\mathcal{A}=\mathbb{F}^m

一些解释

联系左乘矩阵 A

Ker⁡A=VA\operatorname{Ker}\mathcal{A}=V_A

A=(α1 α2 ⋯ αn),则Im⁡A=<α1, α2,⋯ ,αn>A=(\alpha_{1}\:\alpha_{2}\:\cdots\:\alpha_{n})\text{,则}\operatorname{Im}\mathcal{A}=<\alpha_{1},\:\alpha_{2},\cdots,\alpha_{n}>

dim⁡Ker A+dim⁡ImA=n=dim⁡Fn\begin{aligned}\dim\text{Ker }\mathcal{A}+\dim\text{Im}\mathcal{A}=n=\dim\mathbb{F}^n\end{aligned}

特征值与特征向量

特征值可描述矩阵大多数的性质

特征值与特征向量

AX=λXAX=\lambda X,λ∈F, 非零向量 X∈Fn\lambda\in\mathbb{F},\text{ 非零向量 }X\in\mathbb{F}^n

λ\lambda 为特征值,可有多个

X 为 A 的属于 λ\lambda 的特征向量,一般有无穷多个

已知 X,唯一确定 λ\lambda ;反之不成立

VA(λ):={X∈Fn∣AX=λX}V_A (\lambda):=\{X\in\mathbb{F}^n\mid AX=\lambda X\},属于 λ\lambda 的特征子空间

*VAV_A 是核空间,即 VA:={X∈Fn∣AX=0}V_A:=\{X\in\mathbb{F}^n\mid AX=0\}

特征多项式

pA(λ)=∣λIn−A∣p_A(\lambda)=|\lambda I_n-A|

求特征值与特征向量

  1. 特征多项式的根即为 λi\lambda_i

  2. 解出对应的 Xi1,Xi2,⋯X_{i1}, X_{i2},\cdots(基础解系)

  3. λi\lambda_i 对应的特征向量为 ki1Xi1+ki2Xi2+⋯+kitiXiti,( ki1, ki2,⋯ ,kiti∈F,不全为零 )\begin{aligned}k_{i1}X_{i1}+k_{i2}X_{i2}+\cdots+k_{it_i}X_{it_i}, (\: k_{i1},\: k_{i2},\cdots, k_{it_i}\in\mathbb{F},\text{不全为零 })\end{aligned} VA(λi)={ki1Xi1+ki2Xi2+⋯+kitiXiti∣ki1,⋯ ,kiti∈F}V_A(\lambda_i)=\{k_{i1}X_{i1}+k_{i2}X_{i2}+\cdots+k_{it_i}X_{it_i}\mid k_{i1},\cdots,k_{it_i}\in\mathbb{F}\}

特征值目的

解决幂次运算

tr⁡(A)=∑i=1nλi\operatorname{tr}(A)=\sum_{i=1}^n\lambda_i

det⁡(A)=λ1λ2⋯λn\det(A)=\lambda_1\lambda_2\cdots\lambda_n

A∈Cn×n 可逆⟺A 的 n 个特征值都不为零A\in\mathbb{C}^{n\times n}\text{ 可逆}\Longleftrightarrow A\text{ 的 }n\text{ 个特征值都不为零}

特征值运算

注意都是 A 和自己运算!!!

(1)λ0k 为 Ak 的特征值.(2)λ02−λ0+2 为 A2−A+2In 的特征值.(3) 若 A 可逆,则 1λ0 是 A−1 的特征值.(4) 若 λ0≠0, 则 1λ0det⁡(A) 为 A∗ 的特征值.(5)λ0 也是 AT 的特征值.\begin{aligned}&(1)\lambda_0^k\text{ 为 }A^k\text{ 的特征值}.\\&(2)\lambda_0^2-\lambda_0+2\text{ 为 }A^2-A+2I_n\text{ 的特征值}.\\&(3)\text{ 若 }A\text{ 可逆},\text{则 }\frac1{\lambda_0}\text{ 是 }A^{-1}\text{ 的特征值}.\\&(4)\text{ 若 }\lambda_0\neq0,\text{ 则 }\frac1{\lambda_0}\det(A)\text{ 为 }A^*\text{ 的特征值}.\\&(5)\lambda_0\text{ 也是 }A^\mathrm{T}\text{ 的特征值}.\end{aligned}

矩阵相似

A 与 B 相似⟺⁡def∃可逆矩阵 P,s.t. B=P−1APA\text{ 与 }B\text{ 相似}\overset{def}{\operatorname*{\Longleftrightarrow}}\exists\text{可逆矩阵 }P,\textbf{s.t. }B=P^{-1}AP

A∼相似BA\overset{\text{相似}}{\sim}B

矩阵之间的等价关系的一种

相似性质

A∼相似B⇒{(1)∀ 正整数 k,Ak∼相似Bk;(2)∀ 多项式 f(x),f(A)∼相似f(B)A\overset{\text{相似}}{\sim}B\Rightarrow\begin{cases}(1)\forall\text{ 正整数 }k,A^k\overset{\text{相似}}{\sim}B^k;\\(2)\forall\text{ 多项式 }f(x),f(A)\overset{\text{相似}}{\sim}f(B)\end{cases}

A∼相似B⇒{rank(A)=rank(B);∣A∣=∣B∣;tr(A)=tr(B);pA(λ)=pB(λ).A\overset{\text{相似}}{\sim}B\Rightarrow\begin{cases}\text{rank}(A)=\text{rank}(B);\\|A|=|B|;\\\text{tr}(A)=\text{tr}(B);\\p_A(\lambda)=p_B(\lambda).\end{cases}

以上为相似不变量,不能反推出相似

可对角化条件

A 相似于对角阵

A 有 n 个线性无关的特征向量

A 的不同特征值的特征向量线性无关

n 个不同特征值 → A 相似于对角阵

考虑 A=PΛP−1A=P\Lambda P^{-1}

P 是特征向量排列

Λ\Lambda 是特征值排列

© 话人间的笔记小屋 | 湘ICP备2025128660号-1